🇷🇺 robo CS2-Einstellungen, Fadenkreuz & Config
Nikita Dushin
Zuletzt aktualisiert · geprüft am
Siehe auch: Pro-Spieler, Maps, Ränge, Tools, Guides, Waffen, Skins, Cases, Sticker.

Crosshair Code
CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkOrobo ist ein professionelles CS2 rifler wird gerade für Nemiga Gaming gespielt von Russia. robo spielt mit der Empfindlichkeitseinstellung hoch bei 1080 eDPI (800 DPI × 1.35 Empfindlichkeit), was über dem Profi-Durchschnitt von 846 ergibt. robo nutzt die 1024x768-Auflösung (4:3 Stretched) auf einem Gaming-Monitor, gepaart mit einem Gaming-Maus.
Nikita "robo" Dushin is a Russian rifler currently with Nemiga Gaming on a trial basis. He has been competing since 2024. He has represented 2 organisations to date.
Maus- und Empfindlichkeitseinstellungen
Empfindlichkeit
Maus & Mauspad
Crosshair-Einstellungen
CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkOErweiterte Crosshair-Einstellungen
Video- und Anzeigeeinstellungen
Anzeige
Video für Fortgeschrittene
Einstellungen für das Viewmodel
Viewmodel
Konsolenbefehle
viewmodel_fov 65; viewmodel_offset_x 2.5; viewmodel_offset_y -1.5; viewmodel_offset_z -1.5Radar- und HUD-Einstellungen
Radar
HUD
Einstellungen & Download
Lade die vollständige CS2-Konfiguration von robo als autoexec-Datei herunter oder kopiere alle Konsolenbefehle auf einmal.
// robo's CS2 Config — Generated by CSDB.gg
// https://csdb.gg/player/robo/

// Sensitivity
sensitivity "1.35"
zoom_sensitivity_ratio "1"

// Crosshair
cl_crosshairstyle "4"
cl_crosshairsize "1"
cl_crosshairgap "-3.5"
cl_crosshairthickness "1"
cl_crosshairdot "0"
cl_crosshair_drawoutline "0"

// Viewmodel
viewmodel_fov "65"
viewmodel_offset_x "2.5"
viewmodel_offset_y "-1.5"
viewmodel_offset_z "-1.5"
Komplette Ausrüstung & Zubehör
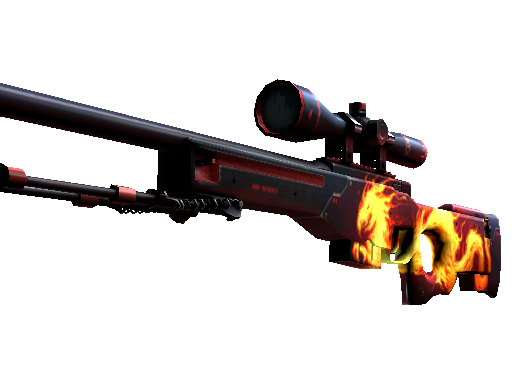
robos Waffen-Skins
robo Leistungsstatistiken
Karriere-Durchschnittswerte aus Profispielen, bereitgestellt von PandaScore.
Live-Spielstatistiken für robo sind derzeit nicht verfügbar.
Letzte Spiele
Die letzten Spielergebnisse der Mannschaft dieses Spielers.
Nemiga Gaming Teamkollegen
Nemiga Gaming Kader & Teameinstellungen →




Spieler mit ähnlichen Einstellungen


Häufig gestellte Fragen
- Welche Empfindlichkeit verwendet robo in CS2?
- robo verwendet 800 DPI mit einer Empfindlichkeit von 1.35 im Spiel, was zu 1080 eDPI führt. Das entspricht ungefähr 38 cm pro 360-Grad-Drehung. Das liegt über dem Profi-Durchschnitt von 846 eDPI, was auf eine Vorliebe für eine schnellere Zielerfassung hindeutet.
- Welche Maus benutzt robo?
- robo nutzt derzeit die unter 800 DPI mit einer Abtastrate von 1000 Hz, kombiniert mit einem -Mauspad.
- Mit welcher Auflösung spielt robo?
- robo läuft auf 1024x768 (4:3) im Stretched-Anzeigemodus mit undefined Hz auf einem .
- Wie lautet der Crosshair-Code von robo?
- Der „crosshair“-Code von robo lautet CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkO. Um ihn anzuwenden, öffne CS2, gehe zu „Einstellungen“ → „Crosshair“ → „Teilen oder Importieren“ und füge den Code ein.