🇷🇺 robo Ustawienia CS2, celownik i config
Nikita Dushin
Ostatnia aktualizacja · sprawdzono
Zobacz też: Profesjonalni gracze, Mapy, Rangi, Narzędzia, Poradniki, Bronie, Skiny, Skrzynki, Naklejki.

Kod crosshair
CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkOrobo to profesjonalny CS2 rifler obecnie gra w drużynie Nemiga Gaming z Russia. robo gra z ustawieniem czułości wysoki na 1080 eDPI (800 DPI × 1.35 sens), co daje powyżej średniej zawodowej wynoszącej 846. robo korzysta z rozdzielczości 1024x768 (4:3 Stretched) na monitor do gier, w połączeniu z mysz do gier. Na ostatnich 563 mapach, na których śledzono wyniki, robo ma 1.05 punktów w rankingu HLTV.
Nikita "robo" Dushin is a Russian rifler currently with Nemiga Gaming on a trial basis. He has been competing since 2024. He has represented 2 organisations to date.
Ustawienia myszy i czułości
Czułość
Mysz i podkładka pod mysz
Ustawienia Crosshair
CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkOZaawansowane ustawienia crosshaira
Ustawienia wideo i wyświetlania
Wyświetlacz
Zaawansowane ustawienia wideo
Ustawienia modelu widoku
Model widoku
Polecenia konsoli
viewmodel_fov 65; viewmodel_offset_x 2.5; viewmodel_offset_y -1.5; viewmodel_offset_z -1.5Ustawienia radaru i HUD
Radar
HUD
Ustawienia i pobieranie
Pobierz pełną konfigurację robo dla CS2 jako plik autoexec, albo skopiuj wszystkie polecenia konsoli naraz.
// robo's CS2 Config — Generated by CSDB.gg
// https://csdb.gg/player/robo/

// Sensitivity
sensitivity "1.35"
zoom_sensitivity_ratio "1"

// Crosshair
cl_crosshairstyle "4"
cl_crosshairsize "1"
cl_crosshairgap "-3.5"
cl_crosshairthickness "1"
cl_crosshairdot "0"
cl_crosshair_drawoutline "0"

// Viewmodel
viewmodel_fov "65"
viewmodel_offset_x "2.5"
viewmodel_offset_y "-1.5"
viewmodel_offset_z "-1.5"
Kompletny sprzęt i akcesoria
Broń robo Skins

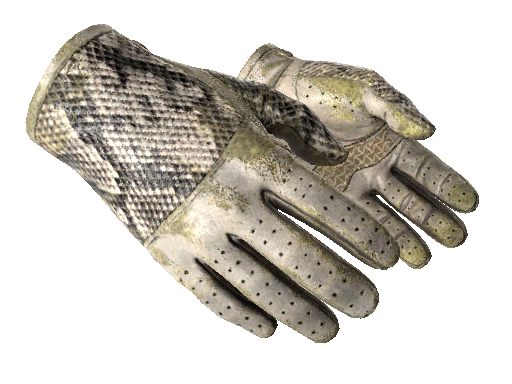
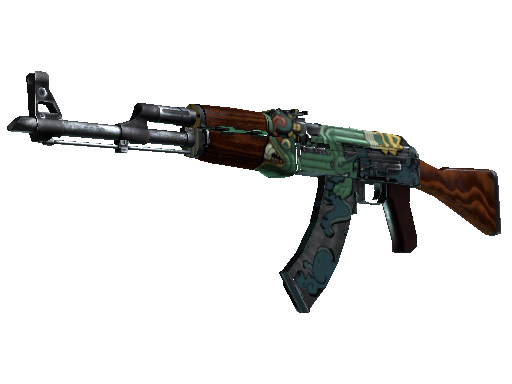
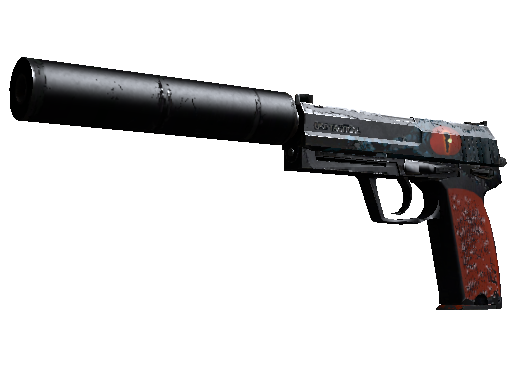
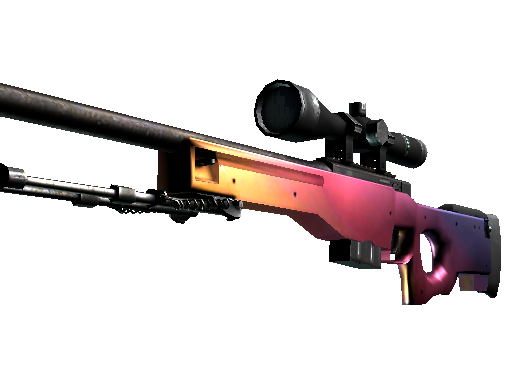
robo Statystyki wyników
Średnie kariery z meczów profesjonalnych, dane dostarczone przez PandaScore.
Dane dotyczące wyników z profesjonalnych meczów pochodzą z serwisu PandaScore. Średnie z ostatnich 563 map, które były monitorowane.
Ostatnie mecze
Najnowsze wyniki meczów drużyny tego zawodnika.
Nemiga Gaming Koledzy z drużyny
Nemiga Gaming skład i ustawienia drużyny →




Gracze z podobnymi ustawieniami




Najczęściej zadawane pytania
- Jaką czułość stosuje robo w CS2?
- robo używa 800 DPI z czułością w grze ustawioną na 1.35, co daje 1080 eDPI. To przekłada się na około 38 cm na obrót o 360 stopni. To wynik powyżej średniej zawodowej wynoszącej 846 eDPI, co wskazuje na preferencję dla szybszego namierzania celu.
- Jakiej myszki używa robo?
- robo korzysta obecnie z myszki pod adresem 800 DPI z częstotliwością odświeżania 1000 Hz, w połączeniu z podkładką .
- W jakiej rozdzielczości gra robo?
- robo odtwarza 1024x768 (4:3) w trybie wyświetlania Stretched z częstotliwością undefined Hz na .
- Jaki jest kod crosshair dla robo?
- Kod „crosshair” użytkownika robo to CSGO-Jrm2j-6Nt4i-sNNFP-5ZP3e-ZoNkO. Żeby go zastosować, otwórz stronę CS2, przejdź do Ustawienia → Crosshair → Udostępnij lub zaimportuj, a potem wklej ten kod.
- Jaka jest ocena robo na HLTV?
- Na wszystkich mapach profesjonalnych w 563, robo ma 1.05 w rankingu HLTV z wynikami 73.38 ADR i 70.56% KAST, z bilansem 155–82 (65.4% zwycięstw). Średnie pochodzą z profesjonalnych meczów według danych serwisu PandaScore.